EIGENPROJEKT · KEIN KUNDENAUFTRAG
Ein Roboterarm, der sich selbst zusammenbaut.
Eine erfundene Marke für Industrieautomation und dahinter ein Sechsachser mit echten Gelenkgrenzen, den Sie Achse für Achse selbst fahren können.
Selbst gebaut, um herauszufinden, wie weit ein Browser geht. Kein Auftrag, kein Kunde, keine Vorgabe.
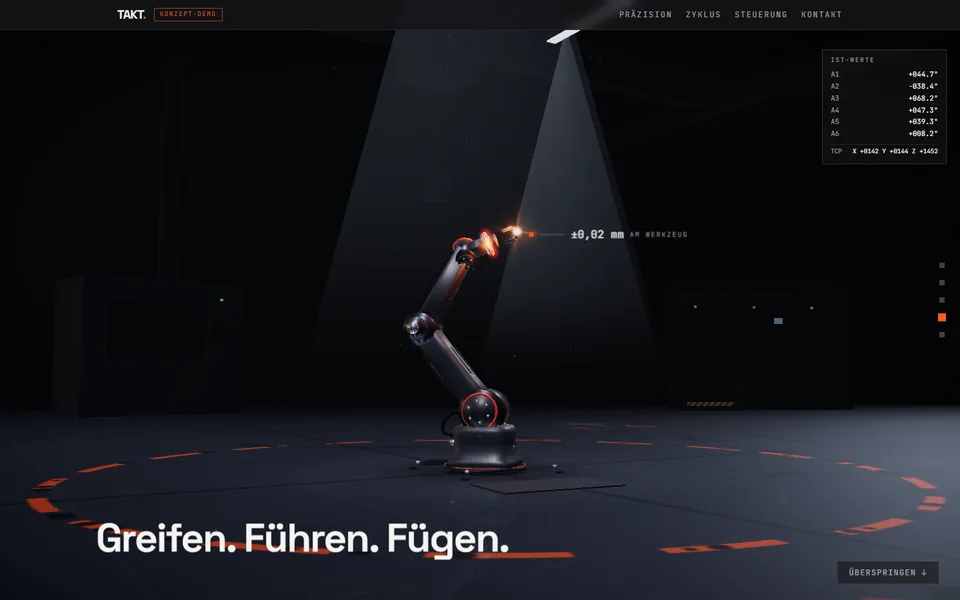
Öffnet die Demo in voller Größe: wilddigitalmoments.com/takt/
Ausgangspunkt
Es gab kein Datenblatt und keine Vorlage. TAKT Robotik ist ein erfundenes Unternehmen, erfunden für genau eine Frage: wie weit lässt sich die Bewegungsebene treiben, die eine klassische Agentur-Pipeline nicht herstellen kann?
Gebaut wurde die Seite als Arbeitsprobe für eine Initiativbewerbung bei einer Tiroler Werbeagentur. Der Maßstab war die eigene vorherige Arbeit: sie sollte besser sein als /ornis/.
Eine harte Regel stand von Anfang an im Briefing: keine Namen, keine Farben, keine Texte und keine Materialien eines echten Unternehmens. Alles an TAKT ist erfunden, und die Seite sagt das in ihrer ersten Zeile.
Was entstand
Die ganze Seite ist eine einzige durchgehende Werkshalle, die hinter dem Dokument steht; gescrollt wird die Kamera durch die Halle bewegt. Der Kopfbereich hält über dreizehn Bildschirmhöhen und spielt vier Akte: der Sechsachser baut sich Teil für Teil selbst zusammen: Grundplatte, Drehkranz, Schulter, Ellbogen, Handgelenk, Greifer. Dann graviert er mit dem Laser seinen eigenen Namen in eine Stahlplatte im Boden, mit Funken und nachglühender Wärme. Dann arbeitet er einen vollen Takt: greifen, führen, fügen. Zum Schluss fährt die Kamera zurück auf die Halle, die Signatur bleibt im Boden.
Weiter unten läuft ein Förderband über sechs Stationen (Pick & Place, Palettieren, Schweißen, Montage, Prüfen, Verpacken), und der Arm graviert jeder Kiste ihre Seriennummer in den Deckel.
Die Anlage startet auf Klick. Von selbst läuft sie nie.
Was Sie bedienen können
Ein Steuerpult mit sechs Schiebereglern, einer pro Achse, jeder mit den weichen Gelenkgrenzen, die im Maschinen-Datensatz stehen:
- A1 · Drehkranz
- −170° bis +170°
- A2 · Schulter
- −90° bis +60°
- A3 · Ellbogen
- −15° bis +150°
- A4 · Rolle
- −175° bis +175°
- A5 · Handgelenk
- −120° bis +120°
- A6 · Werkzeug
- −180° bis +180°
Die Pfeiltasten fahren im Ein-Grad-Schritt, Pos1 und Ende springen an die Gelenkgrenze, und wer eine Grenze erreicht, spürt einen kurzen Anschlag. Jede Achse schreibt ihren Istwert sechzigmal pro Sekunde in die Anzeige.
Drei gespeicherte Stellungen (Home, Greifen, Wartung) werden über ein Geschwindigkeitsprofil angefahren, nicht linear interpoliert. Und ganz oben im Bedienfeld, nicht als Fußnote: ein Textfeld mit zwölf Zeichen. Was Sie eintippen, graviert der Arm in dieselbe Bodenplatte, die er im Kopfbereich signiert hat.
Technik
React und Vite, three.js, GSAP für die Scroll-Choreografie. three.js liegt bewusst nicht im Haupt-Bundle: Es wird in einen eigenen, spät geladenen Teil ausgelagert und startet erst auf das erste Signal eines Menschen.
Der Arm selbst wird prozedural in Blender gebaut, von einem Python-Skript im Kopflos-Modus: eine verkettete Knotenhierarchie, bei der jeder Netzursprung genau auf seinem Gelenkpunkt sitzt. Der Export wird quantisiert und komprimiert.
Bewegt wird der Arm über eine echte kinematische Kette. Der IK-Löser misst Drehpunkte, Gliedlängen, Nullwinkel und Achsvorzeichen an der laufenden Szene, statt sie fest einzutragen. Die Bewegungssprache selbst ist gebaut, nicht zufällig: ein Geschwindigkeitsprofil, das an beiden Enden mit Steigung null anfährt, eine Rasterung in Schrittmotorstufen, und ein einzelnes gedämpftes Nachwippen von zwei Prozent, wenn ein Teil sitzt.
Gemessen
- Modell, ausgeliefert
- 342 KB · 30 216 Dreiecke · 0 Texturbilder
- Rohexport vor der Komprimierung
- 1,54 MB (4,5-fach reduziert)
- Sichtbare Netze nach Zusammenfassung
- 286 → 146
- Zeichenaufrufe bei 390 px
- p50 207 → 175 · p95 287 → 214
- Lighthouse Desktop, live gemessen
- 100 / 100 / 100 / 100 / 100: dreimal in Folge
- Lighthouse Mobil, live gemessen
- 99 / 100 / 100 / 100 / 100: dreimal in Folge
- CLS
- 0
- Seitengewicht
- 607 KiB (Desktop) · 559 KiB (Mobil)
- Bauzeit
- 19. bis 23. August 2026
WEITERE FALLSTUDIEN
Dasselbe mit Ihrem Produkt.
Schicken Sie mir Ihr Datenblatt oder Ihre CAD-Datei. Ich sage Ihnen ehrlich, ob sich ein Modell lohnt. Und wenn nicht, warum nicht.